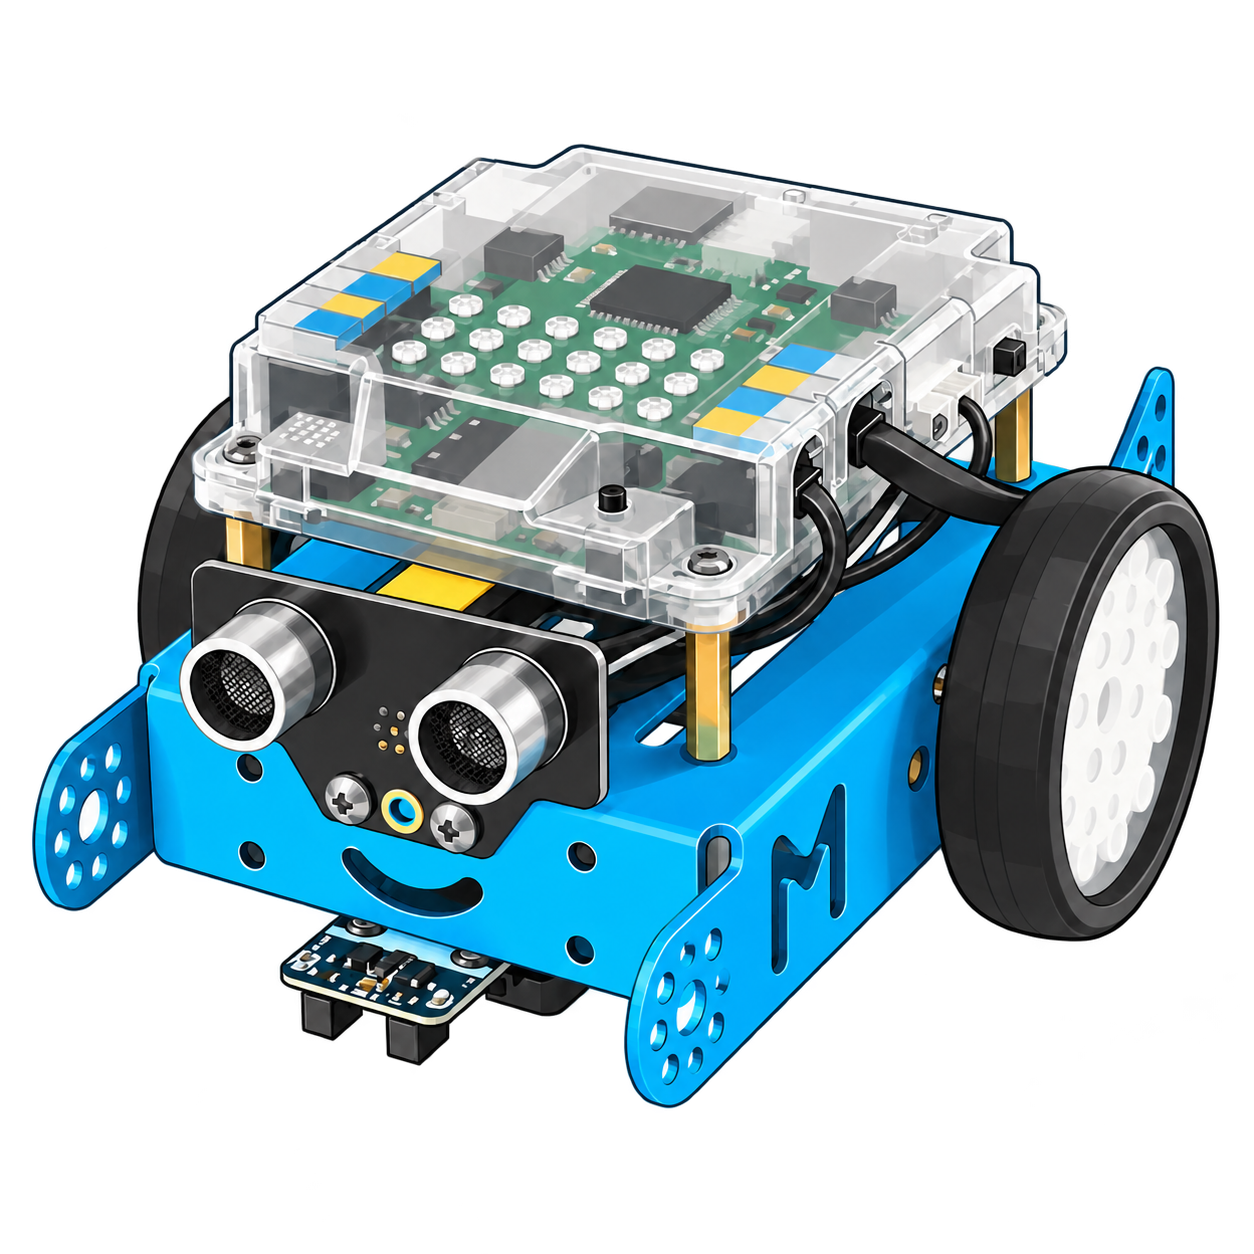
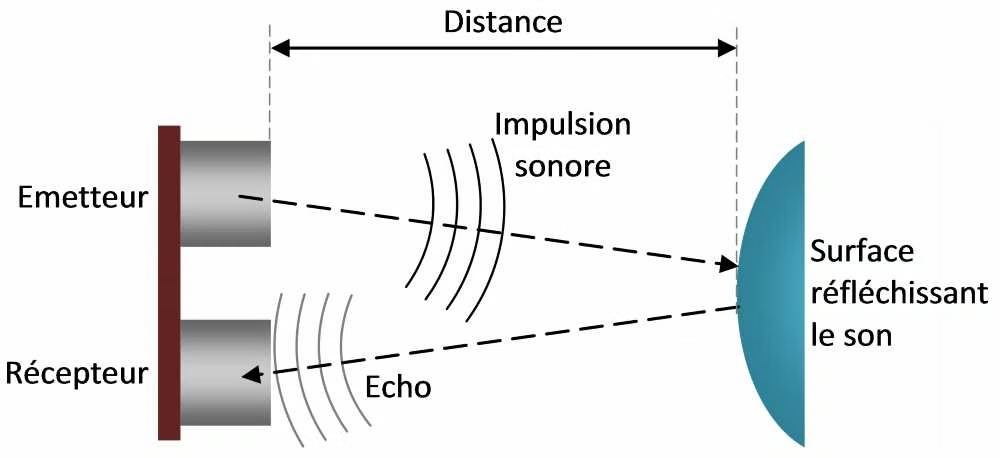
L’onde ultrasonore est invisible en réalité. Les arcs colorés montrent sa propagation vers l’obstacle puis le retour de l’écho, au ralenti. Le dessin n’est pas à l’échelle.
POUR RELIER LE SCHÉMA À LA MESURE
Une distance qui change, une courbe qui évolue.
Valeurs fictives · aucun robot connecté
Émission → réflexion sur l’obstacle → réception de l’écho.
Distance simulée cm
Variation automatique
Nouvelle valeur fictive toutes les 2 s · courbe sur les 20 dernières secondes.
Déplace le curseur au-dessus pour passer en mode manuel et tracer tes propres variations. La valeur, l’obstacle et la courbe utilisent la même distance fictive.
✎ Sur ta fiche · question 1
Rédige un petit texte, dessine et légende le schéma. Utilise les mots : émetteur, récepteur, onde émise, obstacle, durée. Ajoute des exemples de situations où ce capteur est utile.
Construire mon explication · question 1
Complète ce texte pour préparer ta réponse, puis reformule avec tes mots sur la fiche.
Le capteur à envoie une onde grâce à son . L’onde rencontre un et une partie revient sous forme d’. Le reçoit ce retour. Le capteur utilise la de l’aller-retour pour déterminer la jusqu’à l’obstacle.
Choisis les mots, puis vérifie.
Un exemple pour t’aider à rédiger
Le capteur à ultrasons émet une onde sonore. Celle-ci se propage dans l’air, se réfléchit sur un obstacle et revient sous forme d’écho. Le récepteur détecte cet écho. La durée entre l’émission et la réception permet de déterminer la distance jusqu’à l’obstacle.
L’émetteur envoie l’onde ; le récepteur reçoit l’écho. La durée mesurée correspond à un aller-retour.
Pour aller plus loin · Calculer la distance
Distance jusqu’à l’obstacle = vitesse du son × durée de l’aller-retour ÷ 2, avec des unités cohérentes. On divise par deux parce que l’onde parcourt le trajet deux fois.
Défi A · S’arrêter avant l’obstacle.
Construis et teste ton programme dans l’atelier de blocs ci-dessous.
À TOI DE CONSTRUIRE LE PROGRAMME
Des blocs à la réaction du robot.
Défi A · arrêt à moins de 10 cm
Choisis une catégorie, puis fais glisser un bloc dans l’atelier. Emboîte les actions dans les creux des blocs de contrôle, et la condition hexagonale dans « si ». Tu peux déplacer une pile entière en prenant son premier bloc.
Emboîte les blocs sous le bloc de départ.
Prends une boucle dans « Contrôle », puis emboîte-la sous le bloc de départ.
Capteur à ultrasons fictif cmProgramme à l’arrêt
La pièce à explorer % des poussières fictives aspirées
L’exemple remplace le programme du Défi B. Le nettoyage dépend du parcours réellement suivi ; essaie plusieurs durées de rotation pour explorer la pièce.
Déplace le curseur pendant l’exécution : le programme doit réagir. À 10 cm exactement, « inférieur à 10 » est faux. Le modèle est simplifié et ne se connecte pas au robot réel.
Est-ce que mon programme répond au défi ?
Teste plusieurs distances et une succession d’événements : obstacle éloigné → obstacle proche → obstacle retiré.
La vérification expliquera les résultats observés pour chaque essai.
Besoin d’un indice ?
La mesure doit être relue dans une boucle. Si la distance est inférieure à 10 cm, les moteurs s’arrêtent. Sinon, le robot avance.
Défi B · Changer de direction et continuer.
Fais évoluer ton programme : dans la pièce rectangulaire, l’aspirateur doit détecter les murs, changer de direction puis continuer à nettoyer. Utilise « attendre » pour laisser le temps à la rotation.
Question 2 · Expliquer mon programme d’évitement
Complète ce texte pour préparer ta réponse, puis reformule avec tes mots sur la fiche.
Lorsque le robot détecte un proche, le programme lui donne l’ordre de , puis de . La permet de mesurer de nouveau la . Si le passage est libre, le robot peut .
Choisis les mots, puis vérifie.
Un exemple pour t’aider à rédiger
Le robot mesure régulièrement la distance devant lui. Lorsqu’un obstacle est trop proche, il s’arrête et effectue une manœuvre pour changer de direction. Il mesure ensuite à nouveau la distance. Si le passage est libre, il reprend son déplacement.
Adapte ton texte à ton programme réel : tu peux avoir prévu un recul ou une autre manœuvre avant de tourner.
✎ Sur ta fiche · question 2 · deuxième programme
Explique les modifications que tu as apportées et ce que tes essais ont montré. Pense à l’exemple de l’aspirateur automatique.
Comme sur ta fiche
De l’information à l’action.
Étape 4 sur 6
Fais glisser chaque étiquette dans une case. Sur tablette ou au clavier, sélectionne une étiquette puis touche ou active la case choisie.
Étiquettes à placer
Choisis une étiquette pour commencer.
Place les 22 étiquettes, puis vérifie ton schéma.
Les mots de la fiche sont conservés. Le terme « relais » représente ici la commande de puissance ; sur la carte mCore, la commande des moteurs est électronique.
Questions 3 et 4 · Les images de ta fiche
Place les composants, de l’information à l’action.
Glisse chaque image dans la fonction correspondante. Tu peux aussi sélectionner une image puis activer une case. Sur ta fiche papier, colle les étiquettes après vérification.
Choisis une image.
10 images à placer.
Images reprises et complétées dans la planche à découper : les piles sont représentées par un dessin et la photorésistance par une photo de la ressource de la séquence 6. L’afficheur, le relais et les DEL illustrent des composants possibles ; ils ne représentent pas tous un module fourni avec le mBot.
Le cours · À retenir
De l’information à l’action.
La chaîne d’information
Acquérir : les capteurs recueillent une information sur l’environnement, par exemple la distance d’un obstacle ou la luminosité.
Traiter : le microcontrôleur de la carte mCore exécute le programme et détermine les commandes à envoyer.
Communiquer : un afficheur, des DEL ou un avertisseur sonore peuvent transmettre une information à l’utilisateur.
La chaîne d’énergie du déplacement
Alimenter : les piles ou la batterie fournissent l’énergie électrique.
Distribuer : le circuit de puissance commande l’énergie reçue par les moteurs selon les ordres du programme.
Convertir : les moteurs convertissent l’énergie électrique en énergie mécanique.
Transmettre : les engrenages transmettent le mouvement aux roues.
Exemple : le capteur mesure la distance ; le programme compare cette valeur à un seuil ; la carte commande les moteurs pour arrêter ou faire tourner le robot. La carte mCore regroupe plusieurs fonctions : ici, son image est associée au traitement du programme.
Modèle fonctionnel simplifié : les DEL et l’avertisseur convertissent aussi de l’énergie, mais leur rôle retenu ici est de communiquer une information. Le moteur photographié possède un réducteur : on le classe ici pour sa fonction de conversion.
Explique ce qui se passe depuis la détection jusqu’au déplacement du robot.
Les mots de ta fiche Capteur à ultrasons · ordre · interface · acquérir · programme · action · traiter · information · communiquer
Un plan pour commencer
Quelle information le capteur permet-il d’acquérir ?
Comment le programme utilise-t-il cette information ?
Quel ordre est communiqué et quelle action en résulte ?
Question 5 · Préparer ma synthèse
Complète ce texte pour préparer ta réponse, puis reformule avec tes mots sur la fiche.
Le capteur à ultrasons permet d’ une sur la distance. Le permet de cette mesure. L’interface transmet un aux éléments commandés. Les moteurs réalisent alors une : avancer, s’arrêter ou changer de direction.
Choisis les mots, puis vérifie.
Un exemple pour t’aider à rédiger
Le capteur à ultrasons acquiert une information sur la distance jusqu’à l’obstacle. Le microcontrôleur de l’interface traite cette information en exécutant le programme. Selon le résultat de la comparaison, une commande est transmise aux moteurs. Le robot avance, s’arrête ou change de direction.
Distingue bien l’information (la distance), le traitement (le programme) et l’action (le déplacement). Le moteur reçoit de l’énergie commandée, pas seulement une information.
✎ Sur ta fiche · question 5
Rédige ta synthèse en phrases complètes. Relis-la : explique-t-elle le lien entre la distance mesurée, le programme et l’action du robot ?
À présent, teste sur le robot.
Utilise l’application Makeblock indiquée par ton professeur. Open Roberta sert ici à la simulation ; cette page ne se connecte pas elle-même au robot.
Note ce qui change entre la simulation et le robot réel. Vérifie le programme, le port du capteur et les conditions de l’essai avec ton professeur.
Ressources et repères pour l’enseignant
La fiche et les étiquettes d’origine sont conservées. Le parcours est intitulé « Séquence 7 » ; la fiche fournie garde son nom d’origine « SEANCE 2 MBOT ». Son illustration reste inchangée.
Les aides à la rédaction sont désormais des exercices locaux, avec correction et exemple rédigé. Les textes ont été reformulés à partir des notions de la fiche. La formule du capteur tient compte de l’aller-retour : distance = vitesse × durée ÷ 2. Le parcours ne récupère pas le programme construit dans Open Roberta. Les cases d’essais sont des déclarations de l’élève, pas une correction automatique.
La règle est strictement « distance < 10 cm ». La manœuvre d’évitement est une proposition d’algorithme à ajuster par essais, sans garantie pour toutes les géométries d’obstacles. Le capteur dessiné est un modèle simplifié.
Référence technique : Makeblock · Me Ultrasonic Sensor (2 mars 2023). Le port 3 est celui de la fiche, à adapter si le branchement change.